Moteurs
Les blocs moteurs sont utilisés pour démarrer, arrêter, positionner et régler les moteurs connectés aux ports du hub.
Blocs de commande principaux des moteurs
Démarrer le moteur (Débutant)

Démarre le moteur sélectionné.
- Options de direction : sens horaire / sens antihoraire
Arrêter le moteur (Débutant)

Arrête le moteur sélectionné.
Exécuter pendant (Avancé)

Fait fonctionner le moteur sélectionné pendant une durée/un angle/un nombre de rotations défini selon les paramètres du bloc.
- Options de direction : sens horaire / sens antihoraire
- Options d’unité :
rotations,degrés,secondes - Remarque : cette fonction nécessite un moteur connecté au port sélectionné qui prend en charge le contrôle basé sur l’encodeur.
Démarrer le moteur à la vitesse (Débutant)

Démarre le moteur avec une valeur de vitesse explicite.
Exécuter pendant à la vitesse (Avancé)

Fait fonctionner le moteur pendant une durée/quantité cible avec une vitesse explicite.
- Options d’unité :
rotations,degrés,secondes - Remarque : cette fonction nécessite un moteur connecté au port sélectionné qui prend en charge le contrôle basé sur l’encodeur.
Définir la vitesse du moteur (Avancé)

Définit la vitesse utilisée par les blocs d’exécution du moteur associés.
Blocs de position et de mouvement
Aller à la position (Avancé)

Déplace le moteur vers une position absolue cible.
- Options de trajectoire :
chemin le plus court,sens horaire,sens antihoraire - Remarque : cette fonction nécessite un moteur connecté au port sélectionné qui prend en charge le contrôle basé sur l’encodeur.
Aller à la position relative (Débutant)

Déplace le moteur d’un décalage relatif.
- Remarque : cette fonction nécessite un moteur connecté au port sélectionné qui prend en charge le contrôle basé sur l’encodeur.
BuWizz 3 aller à la position relative (Débutant)

Variante BuWizz 3 du bloc de positionnement relatif.
- Remarque : cette fonction nécessite un moteur connecté au port sélectionné qui prend en charge le contrôle basé sur l’encodeur.
Définir la position relative (Débutant)

Définit la référence de position relative du moteur.
- Remarque : cette fonction nécessite un moteur connecté au port sélectionné qui prend en charge le contrôle basé sur l’encodeur.
Calibrer la crémaillère de direction (Débutant)

Calibre la position neutre/de référence de la crémaillère de direction.
- Exigence : le moteur connecté au port sélectionné doit prendre en charge le suivi d’angle absolu/relatif (encodeur interne).
- Exigence mécanique : le mouvement de l’axe de direction doit être physiquement limité à une plage valide (par exemple avec les butées de fin de course de la crémaillère/de l’engrenage).
- Fonctionnement : le bloc balaie et mesure la plage de rotation disponible de la direction, puis calcule les données de calibration utilisées pour la configuration de la direction.
- Comportement de sortie : les arguments du bloc écrivent les résultats dans les variables passées au bloc (comportement similaire à un passage par référence). Ces variables sont modifiées par le bloc et doivent être utilisées pour lire les résultats de calibration.
Blocs de réglage et de sécurité du moteur
Définir le comportement du moteur à l’arrêt (Guru)

Définit le mode d’arrêt du moteur (par exemple frein/maintien/libre selon les options disponibles).
- Options du mode d’arrêt :
frein,maintenir la position,roue libre - Remarque : cette fonction nécessite un moteur connecté au port sélectionné qui prend en charge le contrôle basé sur l’encodeur.
Définir la détection de blocage (Guru)

Active ou désactive la détection de blocage.
- Remarque : disponible uniquement pour le hub MINDSTORMS Robot Inventor.
Définir l’accélération (Guru)

Définit le profil/taux d’accélération du moteur.
- Options de profil :
par défaut,rapide,équilibré,fluide,lent,très lent - Remarque : cette fonction nécessite un moteur connecté au port sélectionné qui prend en charge le contrôle basé sur l’encodeur.
Définir la décélération (Guru)

Définit le profil/taux de décélération du moteur.
- Options de profil :
par défaut,rapide,équilibré,fluide,lent,très lent - Remarque : cette fonction nécessite un moteur connecté au port sélectionné qui prend en charge le contrôle basé sur l’encodeur.
Blocs reporter du moteur
Position (Débutant)

Retourne la position actuelle du moteur.
Position relative (Débutant)

Retourne la valeur actuelle de la position relative.
Vitesse (Débutant)

Retourne la vitesse actuelle du moteur.
Puissance (Avancé)

Retourne la valeur actuelle de puissance du moteur.
- Remarque : disponible uniquement pour le hub MINDSTORMS Robot Inventor.
Blocs moteur Technic Move
Démarrer les moteurs à la vitesse (Débutant)

Démarre les moteurs d’entraînement Technic Move à la vitesse sélectionnée.
Impulsion de puissance (Débutant)
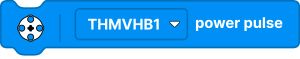
Envoie une commande d’impulsion de puissance au Technic Move Hub sélectionné.
- Disponible uniquement pour Technic Move Hub.
- Utilisation typique : renforcer brièvement ou réveiller le système d’entraînement Technic Move avant de continuer avec les blocs suivants.
Arrêter les moteurs (Débutant)

Arrête les moteurs d’entraînement Technic Move.
Frein (Débutant)

Applique le comportement de freinage aux moteurs Technic Move.
- Options de frein :
éteint,activé
Définir la crémaillère de direction à (Débutant)

Définit la position/valeur cible de la crémaillère de direction.
Calibrer la crémaillère de direction (Débutant)

Calibre la crémaillère de direction Technic Move à l’aide de l’algorithme interne du hub et de la détection automatique de la plage de direction.
- Remarque : l’axe du moteur doit être mécaniquement limité (par exemple par un mécanisme de crémaillère de direction).